

Može li se CANopen servo drajv koristiti u kontrolnom sistemu zatvorene petlje?
U području industrijske automatizacije, upravljački sistemi zatvorene petlje igraju ključnu ulogu u osiguravanju preciznosti, tačnosti i stabilnosti u različitim primjenama. Ovi sistemi kontinuirano prate izlaz i upoređuju ga sa željenim ulazom, praveći podešavanja u realnom vremenu kako bi se greške svele na minimum. U međuvremenu, CANopen servo pogoni su se pojavili kao popularan izbor na tržištu zbog svoje fleksibilnosti, komunikacijskih mogućnosti i karakteristika visokih performansi. Kao dobavljač CANopen servo pogona, često me pitaju da li se CANopen servo pogon može efikasno koristiti u sistemu upravljanja zatvorenom petljom. U ovom postu na blogu detaljno ću istražiti ovo pitanje.
Razumijevanje zatvorenih sistema kontrole petlje
Kontrolni sistemi zatvorene petlje su dizajnirani da održavaju određenu izlaznu vrijednost kontinuiranim mjerenjem stvarnog izlaza i upoređivanjem sa željenom zadatom vrijednosti. Razlika između zadane vrijednosti i stvarnog izlaza, poznata kao signal greške, tada se koristi za podešavanje ulaza sistema kako bi se smanjila greška. Ovaj mehanizam povratne sprege omogućava sistemu da se prilagodi promjenama u okruženju, opterećenju ili drugim faktorima koji mogu utjecati na izlaz.
Postoji nekoliko tipova sistema kontrole zatvorene petlje, uključujući kontrolu položaja, kontrolu brzine i kontrolu obrtnog momenta. Svaka vrsta ima svoje specifične zahtjeve i primjenu. Na primjer, kontrola položaja se obično koristi u robotici, CNC mašinama i automatiziranim montažnim linijama, gdje je precizno pozicioniranje komponenti ključno. Kontrola brzine se često koristi u transportnim sistemima, pumpama i ventilatorima za održavanje konstantne brzine pod različitim opterećenjima. Kontrola obrtnog momenta je neophodna u aplikacijama kao što su električna vozila, gde motor treba da isporuči određenu količinu obrtnog momenta kako bi zadovoljio zahteve vožnje.
CANopen servo drajvovi: Pregled
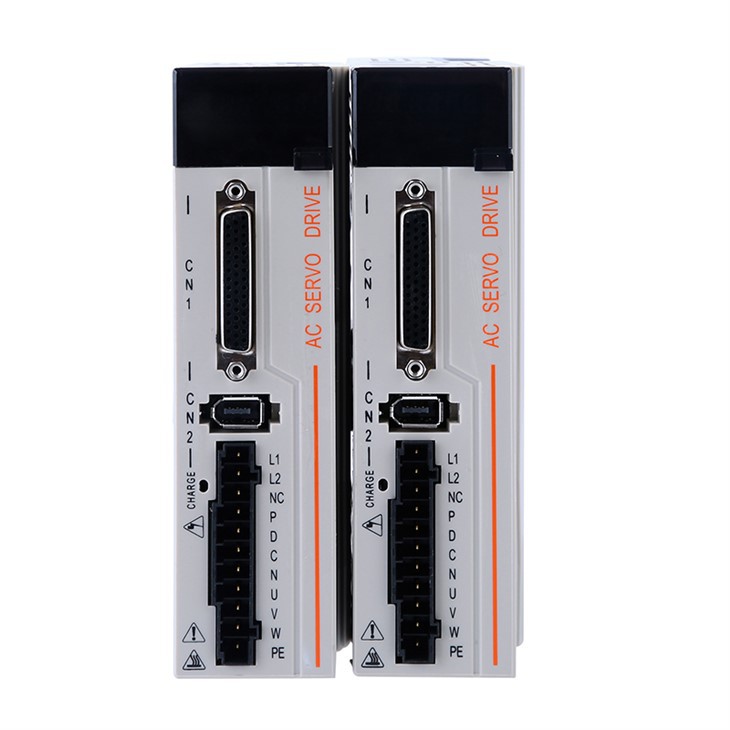
CANopen je široko korišten komunikacijski protokol u području industrijske automatizacije. Zasnovan je na fizičkom sloju Controller Area Network (CAN) i pruža standardizirani način da uređaji međusobno komuniciraju. CANopen servo pogon je uređaj koji kombinuje mogućnosti upravljanja servo motorom sa CANopen komunikacijskom funkcionalnošću.
CANopen servo pogoni nude nekoliko prednosti u odnosu na tradicionalne servo pogone. Prvo, oni pružaju visok nivo fleksibilnosti u pogledu konfiguracije i rada. CANopen protokol omogućava jednostavno podešavanje parametara, praćenje i kontrolu servo pogona kroz mrežu. To znači da višestruki servo pogoni mogu biti povezani na jednu mrežu i kontrolisani centralno, smanjujući složenost sistema.
Drugo, CANopen servo pogoni podržavaju širok spektar načina kontrole kretanja, uključujući kontrolu položaja, kontrolu brzine i kontrolu obrtnog momenta. To ih čini pogodnim za razne primjene u različitim industrijama. Na primjer, u višeosnom robotskom sistemu, CANopen servo pogoni se mogu koristiti za neovisnu kontrolu svake ose, omogućavajući složene i koordinirane pokrete.
Treće, CANopen servo pogoni imaju odlične performanse u realnom vremenu. CANopen protokol koristi deterministički komunikacijski mehanizam, koji osigurava da se poruke prenose i primaju na vrijeme. Ovo je ključno u sistemima upravljanja zatvorenom petljom, gde je potrebna povratna informacija i kontrola u realnom vremenu da bi se održala stabilnost i tačnost sistema.
Korištenje CANopen servo pogona u sistemima upravljanja zatvorenom petljom
Kratak odgovor je da, CANopen servo pogon se može koristiti u sistemu upravljanja zatvorenom petljom. U stvari, CANopen servo pogoni su vrlo pogodni za aplikacije zatvorene petlje zbog svojih komunikacijskih mogućnosti, fleksibilnosti i performansi u realnom vremenu.
Kontrola položaja
U sistemu kontrole položaja, CANopen servo pogon može primati zadate vrijednosti položaja od kontrolera višeg nivoa, kao što je PLC ili kontroler kretanja, preko CANopen mreže. Servo pogon tada uspoređuje stvarni položaj motora, koji se mjeri enkoderom, sa zadanom vrijednosti. Ako postoji greška, servo pogon prilagođava brzinu i moment motora kako bi pomaknuo motor u željeni položaj.
CANopen protokol omogućava preciznu i tačnu kontrolu položaja. Na primjer, zadana vrijednost položaja može se poslati kao digitalna vrijednost preko mreže, a servo pogon može koristiti ovu vrijednost za izračunavanje odgovarajućih kontrolnih signala za motor. Dodatno, CANopen servo drajv može pružiti povratnu informaciju u realnom vremenu o položaju motora, brzini i drugim parametrima, omogućavajući kontroleru višeg nivoa da prati performanse sistema i izvrši podešavanja ako je potrebno.

Kontrola brzine
U sistemu kontrole brzine, CANopen servo pogon prima zadatu vrijednost brzine od kontrolera i u skladu s tim prilagođava brzinu motora. Stvarna brzina motora se mjeri senzorom brzine, kao što je tahometar ili enkoder. Servo pogon uspoređuje stvarnu brzinu sa zadanom vrijednosti i koristi kontrolni algoritam, kao što je PID kontroler, da podesi napon ili struju motora kako bi održao konstantnu brzinu.
CANopen servo pogoni nude odlične performanse kontrole brzine. Komunikacijske mogućnosti CANopen protokola u realnom vremenu osiguravaju da se zadana vrijednost brzine može brzo ažurirati, omogućavajući servo pogonu da brzo reaguje na promjene opterećenja ili druge vanjske faktore. Štaviše, CANopen servo drajv može pružiti detaljne informacije o brzini motora, kao što su stvarna brzina, greška brzine i stopa ubrzanja/usporavanja, koje se mogu koristiti za praćenje i optimizaciju sistema.
Kontrola momenta
U sistemu kontrole obrtnog momenta, CANopen servo pogon prima zadatu vrednost obrtnog momenta od kontrolera i kontroliše motor da isporuči određenu količinu obrtnog momenta. Stvarni moment motora može se izmjeriti senzorom momenta ili procijeniti na osnovu struje motora. Servo pogon uspoređuje stvarni moment sa zadatom tačkom i prilagođava struju motora kako bi održao željeni moment.
CANopen servo pogoni su sposobni za preciznu kontrolu obrtnog momenta. CANopen protokol omogućava precizan prijenos zadane vrijednosti momenta i povratnu informaciju o momentu u realnom vremenu. Ovo je posebno važno u aplikacijama u kojima motor treba da isporuči određenu količinu obrtnog momenta u različitim radnim uslovima, kao što su električna vozila ili industrijski roboti.
Primjena CANopen servo pogona u sistemima upravljanja zatvorenom petljom
CANopen servo pogoni se koriste u širokom spektru aplikacija koje zahtijevaju kontrolu zatvorene petlje. Neke od uobičajenih aplikacija uključuju:
- Robotika: U robotskim sistemima, CANopen servo pogoni se koriste za kontrolu kretanja zglobova robota. Precizna pozicija i kontrola brzine su od suštinskog značaja za robota za precizno obavljanje zadataka, kao što su branje i postavljanje predmeta ili zavarivanje. Fleksibilnost i performanse u realnom vremenu CANopen servo pogona čine ih idealnim izborom za robotske aplikacije.
- CNC mašine: Mašine s kompjuterskom numeričkom kontrolom (CNC) zahtijevaju visoko preciznu kontrolu položaja za operacije obrade. CANopen servo pogoni se mogu koristiti za kontrolu kretanja osovina mašine, osiguravajući precizno sečenje, bušenje i glodanje. Mogućnost komunikacije sa drugim uređajima na mreži takođe omogućava besprekornu integraciju servo pogona u celokupni CNC sistem.
- Automatizirana vođena vozila (AGV): AGV se koriste u skladištima i fabrikama za rukovanje materijalom. Potrebna im je precizna kontrola brzine i položaja za bezbedno i efikasno kretanje kroz okolinu.Servo pogon za AGVmože pružiti potrebne kontrolne mogućnosti i komunicirati sa AGV-ovim navigacijskim sistemom kako bi osigurao nesmetan rad.
- Mašine za pakovanje: U mašinama za pakovanje, CANopen servo pogoni se koriste za kontrolu kretanja materijala za pakovanje, kao što su film, papir ili kutije. Potrebna je precizna kontrola položaja i brzine kako bi se osiguralo precizno punjenje, zatvaranje i označavanje proizvoda. Fleksibilnost CANopen servo pogona omogućava jednostavno prilagođavanje procesa pakovanja prema različitim zahtjevima proizvoda.
Zaključak
Zaključno, CANopen servo pogoni se mogu efikasno koristiti u sistemima upravljanja zatvorenom petljom. Njihove komunikacijske mogućnosti, fleksibilnost i performanse u realnom vremenu čine ih vrlo pogodnim za razne aplikacije zatvorene petlje, uključujući kontrolu položaja, kontrolu brzine i kontrolu obrtnog momenta. Bilo da ste u industriji robotike, CNC obrade, AGV ili ambalažnoj industriji, CANopen servo pogon može pružiti preciznost i pouzdanost koja vam je potrebna za vaš kontrolni sistem zatvorene petlje.
Ako ste zainteresovani da saznate više o našojKompaktni servo pogoniiliServo pogon sa CANopen, slobodno nas kontaktirajte za detaljnu diskusiju o vašim specifičnim zahtjevima. Naš tim stručnjaka spreman je da vam pomogne u pronalaženju najboljeg rješenja za vaš sistem upravljanja zatvorenom petljom.
Reference
- Dorf, RC, & Bishop, RH (2016). Moderni kontrolni sistemi. Pearson.
- Craig, JJ (2005). Uvod u robotiku: mehanika i upravljanje. Pearson.
- CiA (CAN u automatizaciji). (nd). CANopen specifikacija. Preuzeto sa službene web stranice CiA-e.